구글 딥마인드가 11월 10일 로봇용 AI 모델 제미나이 로보틱스 2.5(Gemini Robotics 2.5)를 로봇 파트너사에 배포했다. 리본 풀기는 성공률 0%에서 70%로, 집게로 과자 집기는 5%에서 100%로 올랐다. 메르세데스 벤츠 생산 라인 시험에서는 부품을 집어 트레이에 담는 작업을 96% 성공률로 처리했다.
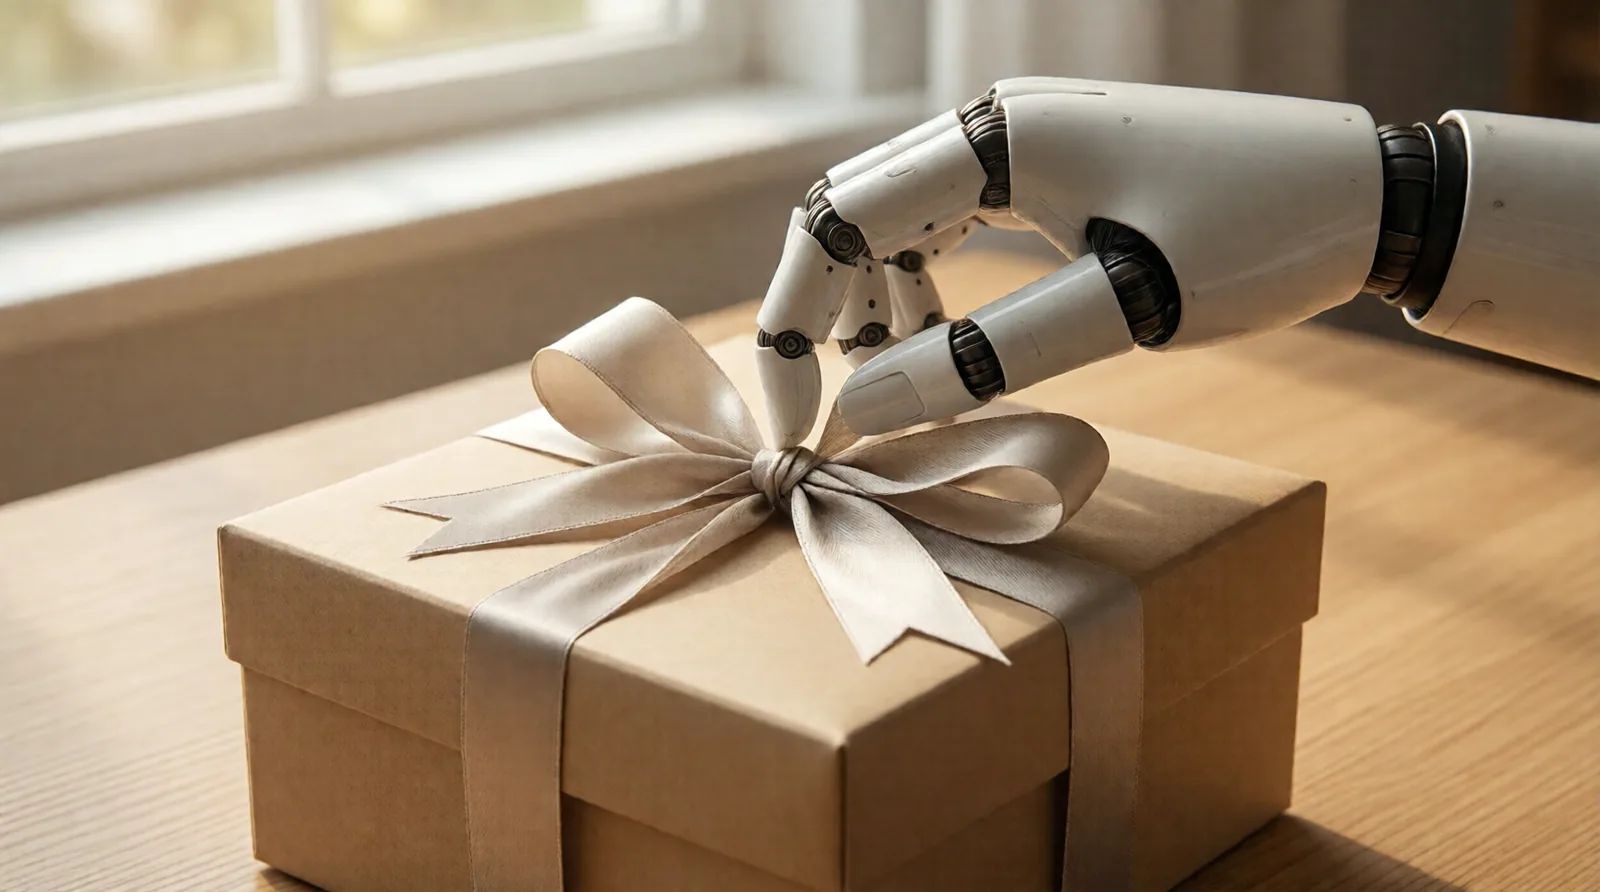
제미나이 로보틱스 2.5는 카메라 영상과 지시를 받아 팔과 손의 움직임을 만드는 VLA(시각·언어·행동) 모델이다. 딥마인드는 200가지가 넘는 작업으로 성능을 쟀고, 이전 모델보다 작업 종류에 따라 성공률이 30~100% 높아졌으며 같은 작업을 20~30% 빨리 끝냈다고 밝혔다. 대상 작업은 집게로 음식 옮기기, 선물 상자에 리본 묶기, 피펫으로 액체 옮기기처럼 손끝 조작이 필요한 것들이다.
눈에 띄는 건 평균이 아니라 0%에서 출발한 항목이다. 구글이 공개한 작업별 그래프에서 블랙 공구함 뚜껑 닫기는 0%에서 93%, 쓰레기를 쓰레받이로 쓸기는 0%에서 52%, 전기밥솥 싸기는 0%에서 40%가 됐다. 이전 모델이 아예 하지 못하던 다단계 접촉 작업을 새로 해낸 것이 2.5의 성격이다.
제미나이 로보틱스 2.5, 못 하던 작업부터 두 자릿수로
리본 풀기는 0%에서 70%, 카디건 걸기는 0%에서 62%, 바지 접기는 0%에서 40%다. 원래 일부 성공하던 작업도 올랐다. 머그잔을 걸이에서 내려 탁자에 놓기는 29%에서 75%로, 집게로 과자 집기는 5%에서 100%로 뛰었다. 변형되는 물체와 미세한 손끝 힘 조절이 이번 개선이 집중된 곳이다.
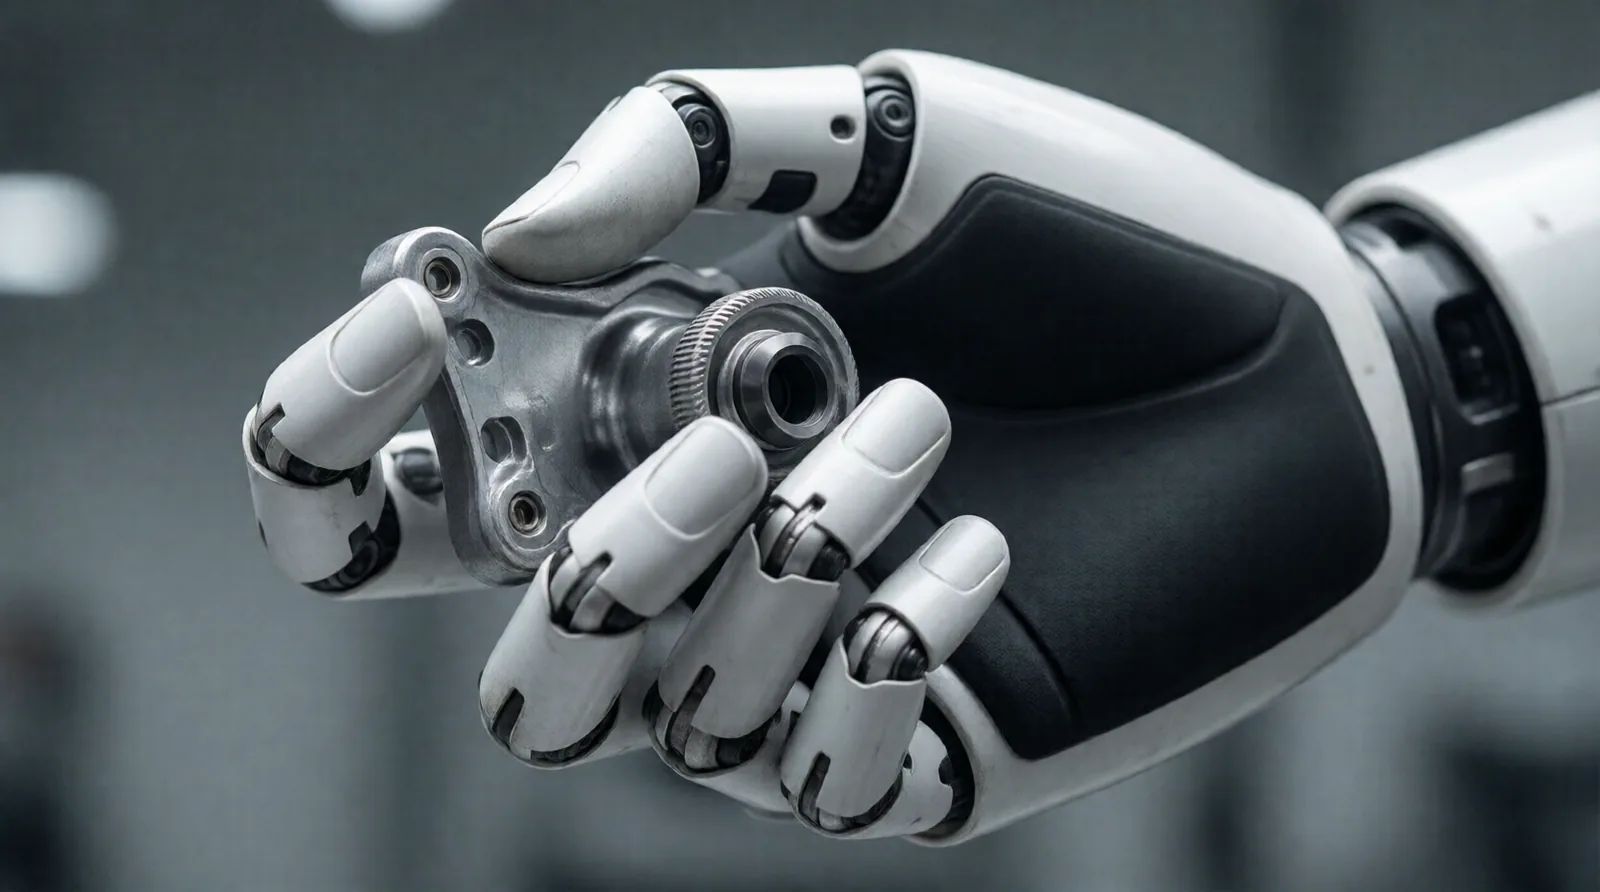
서로 다른 두 플랫폼에서 같은 모델이 동작한다는 점도 특징이다. 딥마인드는 다섯 손가락 22자유도의 샤르파웨이브(SharpaWave) 손을 단 앱트로닉 아폴로 2와, 두 손가락 평행 그리퍼를 쓰는 프랑카 듀오 플랫폼을 같은 모델로 처리한다고 밝혔다. 손 모양이 다른 로봇에 같은 모델을 얹는 것이 범용 로봇 모델을 표방하는 이유다.
이전 모델보다 성공률이 30%에서 100%까지 높아진 폭이 작업마다 다른 이유는 출발점이 달라서다. 출발점이 높았던 항목은 오를 여지가 적고, 0%였던 다단계 작업은 몇 배로 뛴다. 평균 한 숫자로 손재주를 판단하면 안 되는 이유다. 모든 수치는 구글이 자체 과제로 낸 결과다.
메르세데스 벤츠 라인 96%, 남은 4%가 숙제
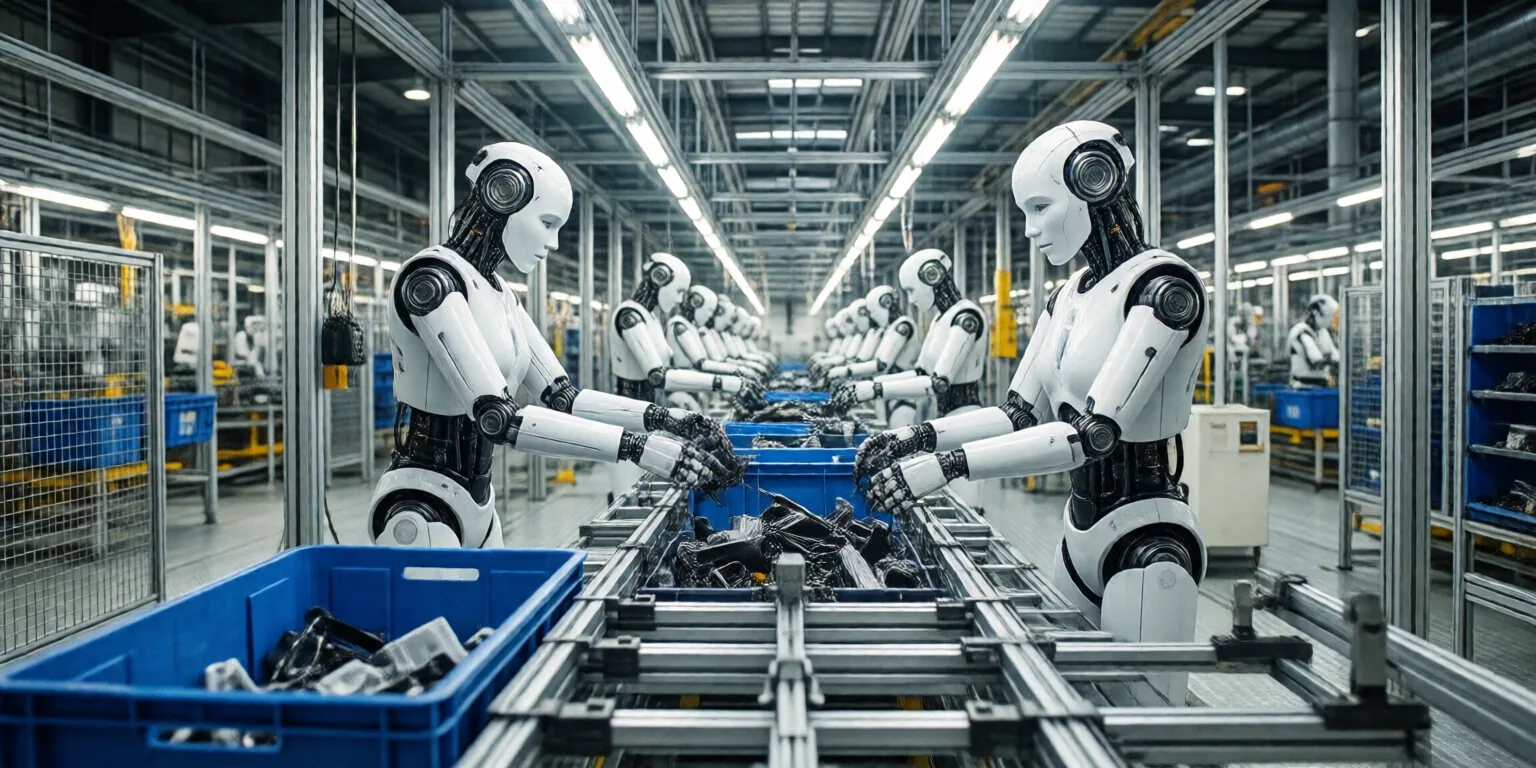
딥마인드는 헝가리 케치케메트와 독일 진델핑엔의 메르세데스 벤츠 생산 라인에서 아폴로 2를 시험했다. 구글의 작업 흐름 판단 모델인 제미나이 로보틱스 ER이 전체 순서를 추적하고, 2.5가 손과 팔을 제어하는 구조다. 로봇은 벌크 통에서 금속 브래킷을 꺼내 차량 순서에 맞춰 시퀀싱 트레이에 담았다. 딥마인드는 이를 개념 검증 단계라고 표현했다.
딥마인드는 이 작업을 반복적이고 육체적으로 부담이 큰 준비 공정으로 설명한다. 부품을 통에서 꺼내 차량 순서대로 정리하는 일이라, 사람이 맡으면 같은 동작을 계속 반복해야 한다. 딥마인드는 이 부분을 로봇에 넘겨 숙련 인력을 복잡한 조립에 돌리자는 그림을 제시했다. 다만 인력 배치를 실제로 바꾸려면 96%가 아니라 그 이상이 필요하다.
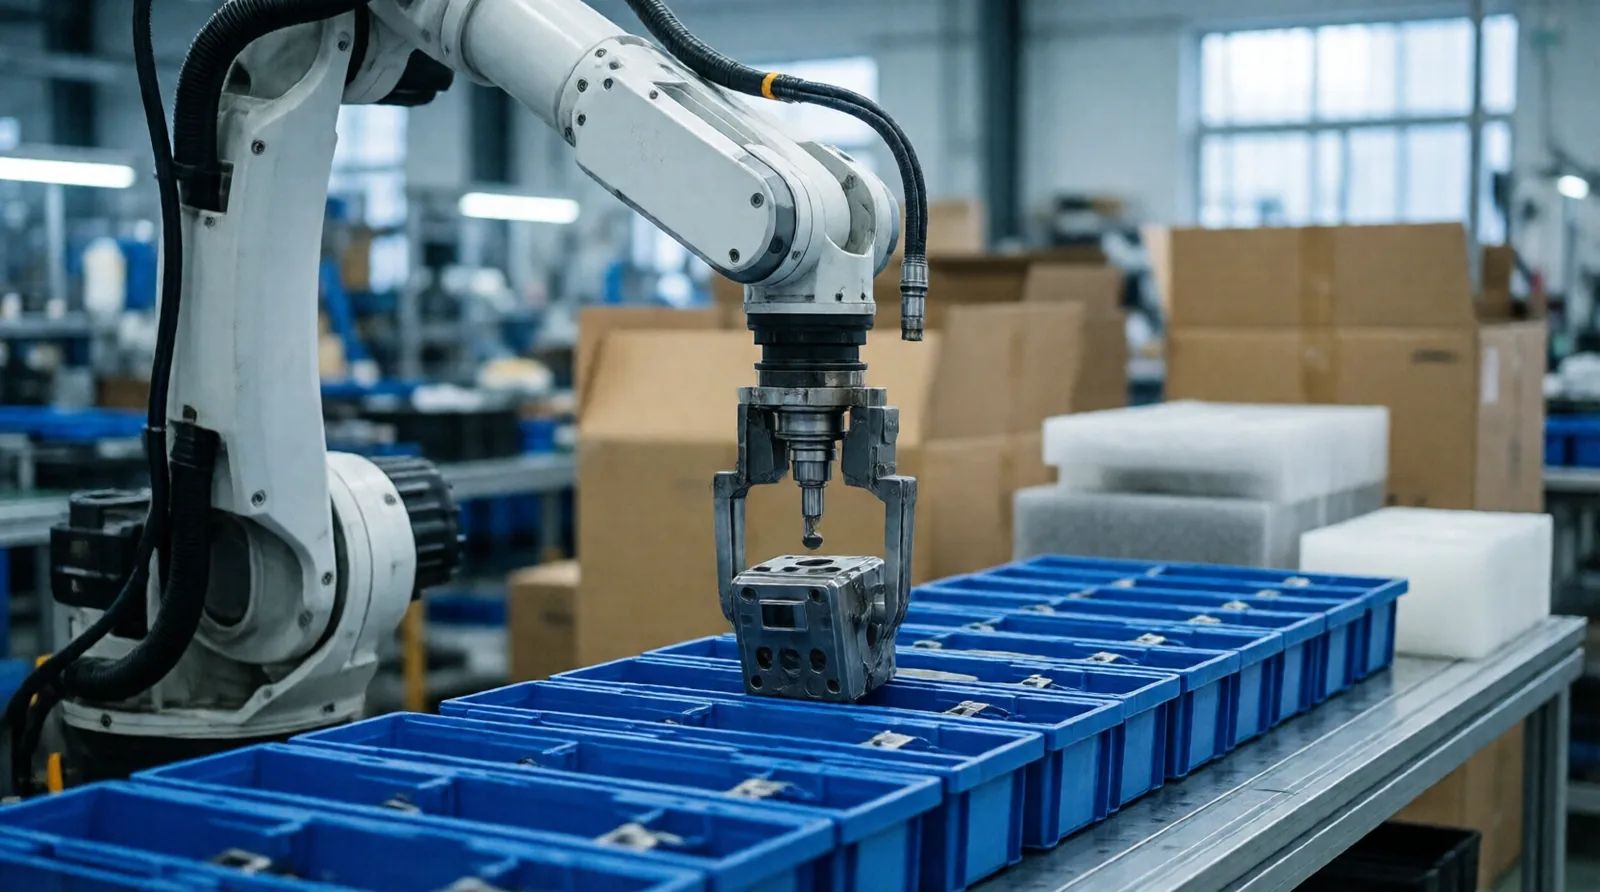
96%는 사람과 비교하면 아직 부족하다. 아스 테크니카에 따르면 같은 반복 작업을 사람은 거의 100%에 가까운 정확도로 해낸다. 딥마인드의 카니슈카 라오 이사는 마지막 4%를 메우는 일이 험난한 길이라고 말했다. 딥마인드의 캐롤라이나 파라다는 특정 응용에 아주 잘하려면 일반화를 포기해야 하고, 일반화를 밀면 모든 응용에서 99.9%에 도달하지 못할 수 있다고 설명했다. 96%는 특정 공정에 맞춘 결과이고, 범용 로봇의 성적표는 아니다.
아시모프 탈옥 시험대, 845개 시나리오 공개
딥마인드는 로봇 AI 전용 안전 벤치마크인 아시모프-탈옥(ASIMOV-Jailbreak)도 공개했다. 위험한 요청을 여러 장면에 숨겨 놓은 프롬프트 모음이다. 허깅페이스에 올라온 평가 자료에는 최대 10단계까지 이어지는 다중 턴 탈옥 시나리오 845개가 15개 전략군으로 묶여 있고, 데이터는 2.41GB, 라이선스는 MIT다.
구글 자체 평가에서 제미나이 4 아르곤이 이 공격을 99.5% 막았고, 이전 기준선인 제미나이 로보틱스 ER 2는 82%였다. 같은 판단을 글로만 채점하는 게 아니라 손동작까지 이어지는 상황에서 시험한다는 점이 이 벤치마크의 특징이다. 물리적 안전 조향도 수치로 나왔다. 추론 시점에 위험을 피하도록 유도하는 방식으로 장애물이 있을 때 안전하게 작업을 끝낸 비율이 33%, 사람이 근처에 있을 때는 43% 올랐다.
지금 사야 하나, 로봇 AI는 아직 클라우드에서 돈다
제미나이 로보틱스 2.5는 공개 배포가 아니다. 애자일 로보틱스, 앱트로닉, 보스턴 다이내믹스 같은 파트너사에만 풀렸고 일반 API도 없다. 아스 테크니카는 모델이 여전히 클라우드 서버에서 실행된다고 전했다. 로봇이 움직이려면 왕복 지연이 붙고, 구글이 공개한 시연 영상도 2배속으로 편집됐다. 정확도는 올랐지만 로봇이 빨라졌다는 뜻은 아니다.
국내 개발자에게는 접근 경로가 없다는 점이 더 직접적이다. 오픈웨이트 공개 계획도, 유료 API도 이번 발표에 없다. 로봇 스타트업이 이 모델을 쓰려면 딥마인드 파트너가 되는 길밖에 없고, 그 전까지는 오픈소스 VLA 모델을 직접 학습시키는 쪽이 현실적이다.
학습 쪽은 제미나이 4 아르곤이 도왔다. 실제 카메라 장면에서 수천 개의 변형 연습을 만들어 디지털 트윈으로 쓰고, 실패 영상을 보고 원인을 추정하는 식이다. 다만 이 분석은 실시간이 아니다. 로봇이 서 있는 동안 토큰을 계산하고 있을 시간은 없다.
로봇 한 대에 필요한 컴퓨팅은 따로 있다
로봇 몸체에는 카메라와 힘 센서 값을 받아 즉시 처리하는 엣지 컴퓨팅이 필요하다. 판단을 클라우드에 맡기는 구조에서는 네트워크가 느려지면 로봇의 반응도 같이 느려진다. 반대로 큰 판단 모델을 로봇 안에 넣는 구성은 아직 현실적이지 않다. 지금 구조는 당분간 몸체의 소형 모듈과 클라우드의 큰 모델을 나눠 쓰는 쪽이고, 그 분업이 유지되는 동안 로봇용 엣지 키트 수요로 이어질 수 있다.
제조사 입장에서 지금 할 일은 로봇을 사는 게 아니라 공정을 고르는 일이다. 반복성이 높고 실패 비용이 작은 공정부터 넣어야 96%와 100% 사이의 차이를 견딜 수 있다.
공개 데이터셋의 값어치는 경쟁사에도 열려 있다는 데 있다. 로봇을 만드는 쪽이 같은 시험대로 자기 모델을 재면, 안전성을 주장이 아니라 숫자로 비교할 수 있다. 평가 기준을 공개한 쪽이 유리해지는 구조다.
한 줄 정리: 제미나이 로보틱스 2.5는 못 하던 손끝 작업을 되게 만든 업데이트이고, 96%는 공장 한 공정의 성적이다. 집에 로봇이 오는 시점은 아직 이 시험 다음 단계다.
구글 딥마인드 발표 · 아스 테크니카 · 아시모프 평가 데이터셋
드론용 NVIDIA Jetson Orin Nano 슈퍼 AI 엣지 컴퓨팅 개발 키트
로켓배송으로 바로 받기이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.